# Управление роботами с помощью ИИ
Модели ИИ, протоколы управления, потоки данных: веб-интерфейс оператора, режимы управления и состязаний, разработка моделей, конвейеры модулей, сбор данных и обучение.
# Введение
Как ИИ управляет роботами и режимы состязаний
# Управление роботами с помощью ИИ: обзор
Платформа ARTEX позволяет управлять роботом человеку, модели ИИ или обоим одновременно. Модели ИИ работают в распределённой вычислительной среде платформы (или на борту робота), получают от ХАБа видео и телеметрию и возвращают команды управления — в том же формате, что и оператор.
## Кто управляет роботом
```
видео + телеметрия
Робот ─────────────────────────────▶ ХАБ ─────────┬──────────▶ Оператор (Web UI)
▲ │ └──────────▶ Модели ИИ оператора
│ команды (с приоритетом) │ │
└───────────────────────────────────┴◀───────── команды ─────────┘
◀──────── команды оператора
```
- **Основной источник команд — модель ИИ.** Оператор управляет роботом при обучении модели или для «подстраховки» (перехватывает управление в опасной ситуации).
- **Одна команда — один формат.** Для робота нет разницы, кто отправил команду: различается только автор (`author`), по которому ХАБ применяет приоритет.
- **Каждый оператор может подключить свои модели** (Модели ИИ оператора 1 … N) — они запускаются в контейнерах вычислительной среды.
## Три уровня автономности
| Уровень | Кто управляет | Роль ИИ | Роль оператора |
|---|---|---|---|
| **Ручное управление** | Оператор | Не участвует или только анализирует (детекция объектов поверх видео) | Полное управление: джойстик, клавиатура, VR-контроллер |
| **Assist (гибридный режим)** | Оператор + ИИ | «Второй пилот»: подсказки, стабилизация, удержание курса, автоматическая остановка перед препятствием | Задаёт цель и основное направление |
| **Полная автономия** | ИИ | Принимает все решения по видео и телеметрии | Наблюдает, может в любой момент вмешаться (приоритет оператора) |
## Контур управления роботом
Платформа поддерживает полный цикл: от наблюдения и ручного управления до сбора датасета и обучения следующей модели.
| Этап | Технологии | Что происходит |
|---|---|---|
| **Наблюдение** | WebRTC + WebSocket | FPV-видео; телеметрия в JSON (GPS, скорость, батарея, IMU); дашборд реального времени |
| **Управление** | WebSocket-команды | Ручной режим → Assist → полная автономия ИИ; джойстик / клавиатура / VR-контроллер |
| **Обучение** | Запись в S3 | Каждое действие оператора записывается в датасет; Imitation Learning для обучения следующей модели |
```
┌────────────┐ ┌────────────┐ ┌────────────┐
│ Наблюдение │ ───▶ │ Управление │ ───▶ │ Обучение │
└────────────┘ └────────────┘ └─────┬──────┘
▲ │ новая версия модели
└──────────────────────────────────────┘
```
## Какие модели поддерживаются
| Модель | Задача | Входы | Выходы |
|---|---|---|---|
| **YOLO** | Детекция объектов на видео в реальном времени | Кадры | Список объектов: класс, уверенность, рамка |
| **Assist AI** | Помощь оператору (co-pilot) | Кадры, телеметрия, команды оператора | Скорректированные команды, подсказки |
| **RL Agent** | Управление на основе обучения с подкреплением | Признаки из видео, телеметрия | Команды управления |
| **Custom** | Любые пользовательские модели | Любые данные ХАБа | Команды, признаки, события |
## Где выполняется модель
| Вариант | Когда выбирать | Пример |
|---|---|---|
| **В вычислительной среде платформы** (Docker, K8s, GPU) | Тяжёлые модели, соревнования ИИ vs ИИ, централизованный контроль | YOLO на сервере, RL-агент |
| **В конвейере модулей сервера** | Типовая обработка, собираемая без программирования | YoloModule в визуальном редакторе |
| **На борту робота** | Нужна минимальная задержка или работа при плохой связи | Лёгкая детекция на Jetson / Raspberry Pi; результаты передаются как признаки в телеметрии |
## С чего начать
1. Познакомьтесь с [веб-интерфейсом управления роботами](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/veb-interfeis-upravleniia-robotami).
2. Выберите [режим управления или состязаний](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/rezimy-upravleniia-i-sostiazanii).
3. Разработайте модель по руководству [Разработка модели ИИ для платформы](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/razrabotka-modeli-ii-dlia-platformy).
4. Соберите конвейер обработки в визуальном редакторе — [Конвейеры модулей](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/konveiery-modulei).
5. Запишите данные и обучите следующую версию — [Сбор данных и обучение](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/sbor-dannyx-i-obucenie-modelei).
# Режимы управления и состязаний
**Битва интеллектуальных роботов** — соревновательный формат платформы ARTEX. Роботы на арене (физической или виртуальной) управляются людьми, моделями ИИ или их комбинацией. Побеждает не тот, у кого мощнее железо, а тот, у кого умнее алгоритм.
## Режимы
| Режим | Кто управляет | Суть | Технологии |
|---|---|---|---|
| **Человек vs Человек** | Операторы вручную | Классический формат: операторы управляют роботами с джойстика или VR-контроллера по FPV-видео | WebSocket + FPV |
| **Человек vs ИИ** | Оператор против автономной модели | Тест навыков человека против алгоритма; ИИ может помогать оператору (Assist) | YOLO + Assist AI |
| **ИИ vs ИИ** | Только модели | Полностью автономные модели: алгоритм против алгоритма. Побеждает код, а не оператор | RL + Socket API |
| **Соревнования и турниры** | Команды | ELO-рейтинг команд; школьные, кадетские, вузовские лиги; публичный лидерборд | ELO + Leaderboard |
## Организация соревнования
### Подготовка
1. **Регистрация команд** — администратор создаёт учётные записи операторов и выдаёт им видимость своих роботов.
2. **Подключение роботов** — каждый робот подключается через SDK `artex-robot` и проверяется: видео, телеметрия, команды, кнопка «Стоп».
3. **Загрузка моделей** (для режимов с ИИ) — команды загружают модели в вычислительную среду; модели проходят тестовый заезд.
4. **Правила** — задаются: длительность раунда, критерии победы, ограничения скорости, допустимые команды.
### Проведение раунда
1. Судья запускает раунд; включается запись всех потоков (видео, телеметрия, команды).
2. Операторы и/или модели управляют роботами.
3. Судья может остановить любого робота (Стоп / DISARM).
4. Результат раунда фиксируется и влияет на рейтинг.
### После раунда
- Запись раунда доступна для разбора: видео синхронизировано с телеметрией и командами.
- Данные раундов «Человек vs Человек» — датасет для обучения моделей следующего поколения.
## Рейтинг ELO
После каждого поединка рейтинг участников A и B пересчитывается:
```
E_A = 1 / (1 + 10^((R_B − R_A) / 400)) # ожидаемый результат A
R_A' = R_A + K · (S_A − E_A) # S_A = 1 победа, 0.5 ничья, 0 поражение
```
Рекомендуемые параметры: начальный рейтинг 1000, `K = 32` для новых участников (менее 10 поединков) и `K = 16` для остальных.
```python
def elo_update(r_a, r_b, score_a, k=32):
expected_a = 1 / (1 + 10 ** ((r_b - r_a) / 400))
new_a = r_a + k * (score_a - expected_a)
new_b = r_b + k * ((1 - score_a) - (1 - expected_a))
return round(new_a), round(new_b)
elo_update(1000, 1100, 1) # → (1020, 1080): победа над более сильным даёт больше очков
```
Рейтинги ведутся отдельно для людей, моделей и смешанных команд.
## Лиги
| Лига | Участники | Особенности |
|---|---|---|
| Школьная | Школьники, кружки робототехники | Режимы «Человек vs Человек» и «Человек vs ИИ», готовые модели, геймификация |
| Кадетская | Кадетские корпуса, ведомственные центры | Управление БПЛА, тактические сценарии |
| Вузовская | Студенты, аспиранты, лаборатории | Режим «ИИ vs ИИ», собственные модели, публикация результатов |
# Интерфейс оператора
Веб-интерфейс и визуальный редактор модулей
# Веб-интерфейс управления роботами
**Что такое ARTEX framework**
**ARTEX framework** - это программная платформа для удалённого управления, мониторинга и интеграции разнородных устройств: простые светодиодные лампы, роботы и дроны. Она предоставляет единый веб-интерфейс, через который оператор может видеть состояние всех подключённых устройств, отдавать им команды и получать телеметрию в реальном времени.
Платформа построена по модульному принципу, что позволяет легко добавлять новые типы устройств и обрабатывающие алгоритмы. ARTEX ориентирована как на конечных пользователей, так и на разработчиков: первые получают готовый пульт управления, вторые - инструментарий для создания собственных модулей и интеграции нестандартного оборудования.
**Интерфейс пользователя**
**A. Общий список подключений**
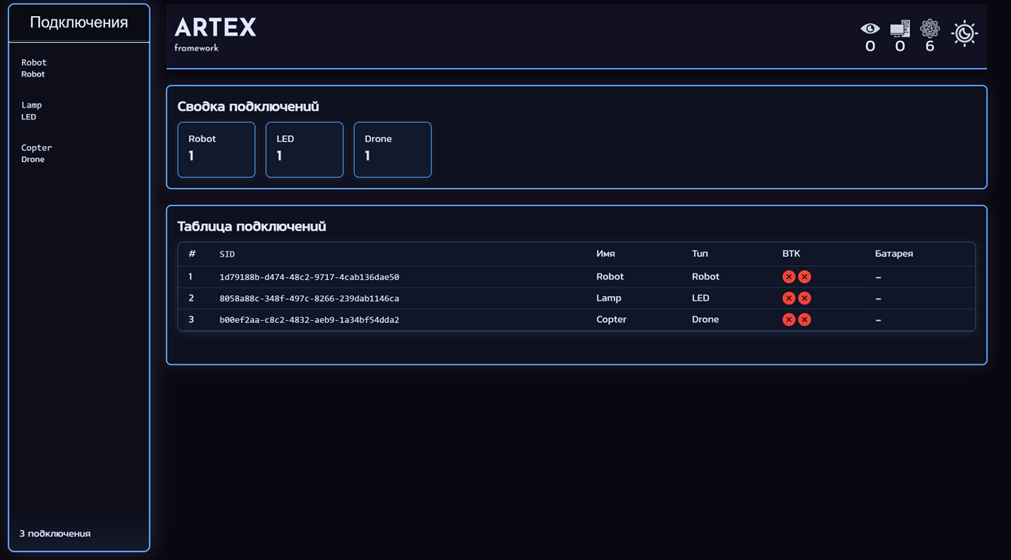
После открытия ARTEX пользователь попадает на страницу «Подключения».
[](https://docs.mephi-ai.ru/uploads/images/gallery/2026-03/ORCimage.png)
Здесь отображается сводная информация обо всех активных устройствах, которые в данный момент доступны платформе.
**Элементы интерфейса:**
- **Сводка подключений** – пиктограммы с названиями типов устройств (Robot, LED, Drone). Позволяют быстро оценить, какое оборудование находится в сети.
- **Таблица подключений** – детальная информация по каждому экземпляру:
1. SID - уникальный идентификатор устройства.
2. Имя - пользовательское имя.
3. Tun - техническое имя.
4. BTK - индикаторы статуса.
5. Безопасность - поле для будущих настроек прав доступа.
**Подключения** – список подключенных устройств. Клик по любому элементу столбца открывает индивидуальную страницу управления выбранным устройством.
**B. Управление устройством Robot**
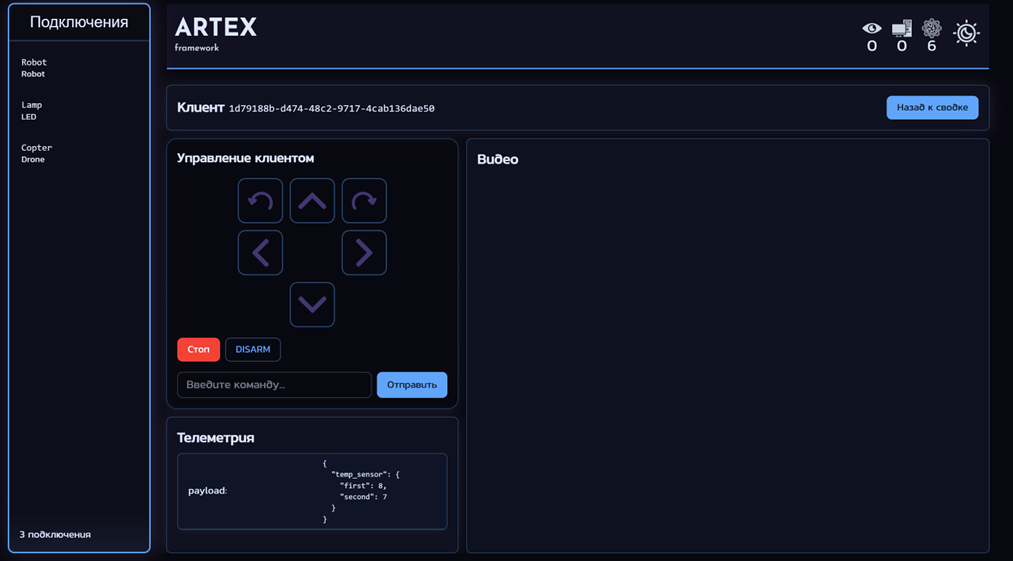
При нажатии на элемент Robot открывается интерфейс управления роботом.
[](https://docs.mephi-ai.ru/uploads/images/gallery/2026-03/nWCimage.png)
Блок «Клиент» содержит уникальный идентификатор устройства.
**Панель управления включает:**
- «Стоп» - экстренная остановка двигателей.
- «DISARM» - полное обесточивание силовых цепей.
- Поле ввода команд позволяет обработать следующий текст:
`1. ``video_start_record,video_stop_record – запись видео в файл (видеопоток и команды передаются вмодуль VideoRecordModule)`
2. `auto``_``run``, ``auto``_``stop`` – запуск и остановкаавтоматического управления на основе видеопотока`
Телеметрия в формате JSON отображает показания датчиков в реальном времени. Это означает, что устройство имеет температурный датчик, передающий два значения. Формат JSON универсален и позволяет легко добавлять новые датчики без изменения интерфейса.
**C. Управление устройством LED**
[](https://docs.mephi-ai.ru/uploads/images/gallery/2026-03/ssOimage.png)
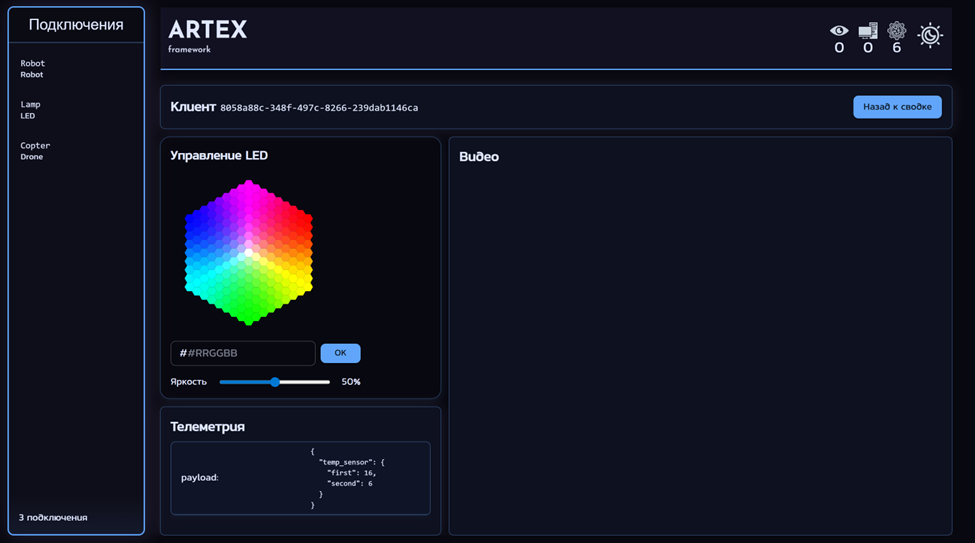
**Блок «Клиент»** также содержит уникальный идентификатор устройства.
**Панель управления** позволяет выбирать цвет из предложенных, а также вводить собственный.
- Поле ввода цвета в формате **\#RRGGBB** и кнопка **«OK»** для смены цвета.
- Ползунок **«Яркость»** с регулировкой от 0 до 100%.
**Телеметрия** в формате JSON отображает показания датчиков.
**D. Управление устройством Drone**
[](https://docs.mephi-ai.ru/uploads/images/gallery/2026-03/ZD1image.png)
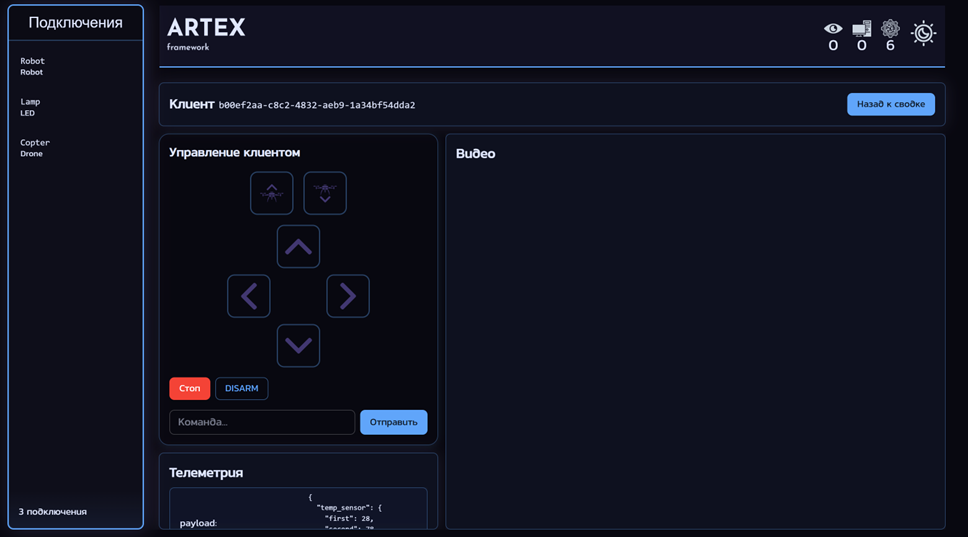
**Блок «Клиент»** также содержит уникальный идентификатор устройства.
**Панель управления** включает:
- **«Стоп»** – экстренная остановка двигателей (зависание или прекращение движения).
- **«DISARM»** – полное обесточивание силовых цепей (безопасный режим после посадки).
- Поле ввода произвольной команды и кнопка **«Отправить»**.
**Телеметрия** в формате JSON отображает показания датчиков в реальном времени.
**Внутренняя архитектура: модули и потоки данных**
За простым пользовательским интерфейсом скрывается гибкая модульная система. Она позволяет разработчикам конструировать логику обработки данных, соединяя готовые функциональные блоки-модули в визуальном редакторе.
**Визуальный редактор модулей**
Это инструмент, который позволяет соединять функциональные блоки (модули) для создания логики обработки данных. Каждый модуль отвечает за конкретную задачу и имеет входы и выходы. Пользователь перетаскивает модули на рабочее поле и связывает их порты, формируя конвейеры данных.
[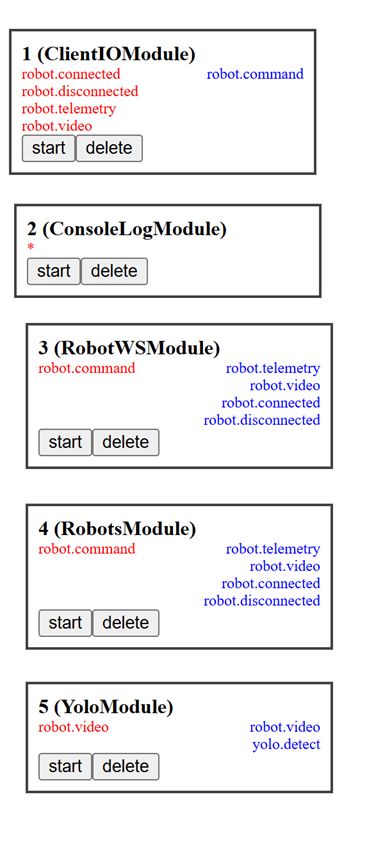](https://docs.mephi-ai.ru/uploads/images/gallery/2026-03/Tyeimage.png)
**Модуль 1: ClientIOModule**
**Назначение: **Хостит страницу с веб-интерфейсом для управления устройствами.
**Порты:**
- **robot.connected** - выводит уведомление в интерфейс о подключении робота.
- **robot.disconnected** - входной сигнал об отключении робота.
- **robot.telemetry** - вход для телеметрических данных.
- **robot.video** - вход для видеопотока.
**Типичное использование:** соединяется с выходами RobotWSModule или RobotsModule, чтобы передавать полученные от устройств данные на экран оператора.
** Модуль 2: ConsoleLogModule**
**Назначение: **служебный модуль для вывода отладочной информации в консоль сервера. Полезен при разработке и отладке цепочек модулей.
Порты: отсутствуют. Модуль просто логирует все проходящие через него данные, независимо от сигнатуры сообщения.
**Типичное использование: **размещается на схеме для отладки – позволяет видеть в консоли, какие данные передаются между модулями.
** Модуль 3: RobotWSModule**
**Назначение: **отвечает за взаимодействие с реальными роботами, дронами или другими устройствами через протокол WebSocket (обеспечивает двустороннюю связь в реальном времени).
**Порты:**
- **robot.command - **выход для отправки команд устройству.
- **robot.telemetry **- вход для приёма телеметрии от устройства (далее может передаваться в ClientIOModule).
- **robot.video **- вход для приёма видеопотока от устройства.
- **robot.connected **- выходной сигнал, генерируемый при подключении устройства.
- **robot.disconnected **- выходной сигнал при отключении.
**Типичное использование:** является мостом между физическим устройством и платформой. Получает данные от робота и передаёт их в другие модули (например, ClientIO для отображения, Yolo для обработки). Также принимает команды из интерфейса и отправляет их роботу.
** Модуль 4: YoloModule**
**Назначение: **модуль компьютерного зрения на базе нейросети YOLO (You Only Look Once). Выполняет детекцию объектов на видеопотоке в реальном времени.
**Порты:**
- **robot.video **– вход для видеопотока (подключается к выходу robot.video любого модуля, например RobotWSModule).
- **yolo.detect **– выход с результатами детекции. Эти данные могут быть переданы в ClientIOModule для отображения поверх видео или сохранены.
**Типичное использование: **соединяется с источником видеопотока (RobotWSModule или RobotsModule) и передаёт результаты детекции в интерфейс или в другой модуль для дальнейшего анализа.
**Заключение**
ARTEX framework - это система, объединяющая устройства, интерфейсы и алгоритмы. Благодаря модульной архитектуре она легко адаптируется под любые задачи: от умного дома до промышленной робототехники. Возможность создавать собственные модули и подключать любые устройства делает ARTEX универсальным решением, готовым к развитию вместе с потребностями своих пользователей.
# Разработка моделей ИИ
Контракт модели, демо-модель, конвейеры модулей
# Разработка модели ИИ для платформы
Руководство для разработчиков моделей ИИ: как устроен контракт модели с платформой и как реализовать правила демо-прототипа.
## Контракт модели
Модель на платформе ARTEX — это функция «наблюдение → команда»:
```
┌──────────────── входы ────────────────┐ ┌────── выход ──────┐
│ кадр(ы) видео: BGR, от камер робота │ │ команда: │
│ телеметрия: словарь JSON + время │ ─▶ МОДЕЛЬ ─▶│ "forward", "stop",│
│ признаки от бортовых моделей │ │ … или None │
└───────────────────────────────────────┘ └───────────────────┘
```
| Элемент | Формат | Источник |
|---|---|---|
| Кадр | numpy-массив BGR (после декодирования JPEG) | Поток видео робота, актуальный кадр из кэша ХАБа |
| Телеметрия | Словарь, например `{"battery": 11.8, "pose": {...}}` | Актуальный вектор телеметрии с временем создания |
| Команда | Строка или структура из словаря команд робота (см. «ПО для робота» → [Обработка команд](https://docs.mephi-ai.ru/books/po-dlia-robota/page/obrabotka-komand)) | Отправляется роботу через ХАБ от имени модели |
| `None` | «Ничего не менять» | — |
Требования к модели:
- **Работать с актуальными данными.** ХАБ отдаёт последний кадр и последний вектор телеметрии; модель не должна рассчитывать на получение каждого кадра.
- **Укладываться в бюджет задержки.** Суммарно «камера → решение → привод» — порядка 250 мс; на решение модели разумно закладывать не более 50–100 мс.
- **Не повторять одну и ту же команду без необходимости** — отправлять команду при смене решения (или с частотой, которую требует сторожевой таймер робота).
- **Учитывать приоритет оператора.** Если оператор вмешался, команды модели игнорируются.
- **Логировать входы и решения** — они отображаются оператору в мониторинге моделей и нужны для разбора.
## Демо-модель: правила прототипа
| Условие | Команда |
|---|---|
| Напряжение АКБ ниже 11 В | `stop` |
| Модель видит красный прямоугольник | `stop` |
| Модель видит белый прямоугольник | `forward` |
Порядок проверки важен: безопасность (АКБ) → запрещающий сигнал (красный) → разрешающий (белый).
```python
# policy.py — правила демо-прототипа
import cv2
import numpy as np
BATTERY_MIN_V = 11.0 # ниже — «стоп»
MIN_AREA = 0.02 # минимальная доля кадра, занимаемая прямоугольником
def find_rectangle(mask, frame_area):
"""True, если на бинарной маске есть крупный четырёхугольник."""
contours, _ = cv2.findContours(mask, cv2.RETR_EXTERNAL, cv2.CHAIN_APPROX_SIMPLE)
for c in contours:
if cv2.contourArea(c) < MIN_AREA * frame_area:
continue
approx = cv2.approxPolyDP(c, 0.04 * cv2.arcLength(c, True), True)
if len(approx) == 4 and cv2.isContourConvex(approx):
return True
return False
def see(frame):
"""Возвращает {'white': bool, 'red': bool} для BGR-кадра."""
hsv = cv2.cvtColor(frame, cv2.COLOR_BGR2HSV)
area = frame.shape[0] * frame.shape[1]
white = cv2.inRange(hsv, (0, 0, 200), (180, 40, 255))
red = cv2.inRange(hsv, (0, 120, 80), (10, 255, 255)) | \
cv2.inRange(hsv, (170, 120, 80), (180, 255, 255))
kernel = np.ones((5, 5), np.uint8)
white = cv2.morphologyEx(white, cv2.MORPH_OPEN, kernel)
red = cv2.morphologyEx(red, cv2.MORPH_OPEN, kernel)
return {"white": find_rectangle(white, area), "red": find_rectangle(red, area)}
def decide(frame, telemetry):
"""Правила демо-прототипа. Возвращает команду или None (ничего не менять)."""
battery = telemetry.get("battery")
if battery is not None and battery < BATTERY_MIN_V:
return "stop" # 1. разряжена АКБ
if frame is None:
return None
seen = see(frame)
if seen["red"]:
return "stop" # 2. красный прямоугольник
if seen["white"]:
return "forward" # 3. белый прямоугольник
return None
```
Проверка на синтетических кадрах:
```python
import numpy as np, cv2
from policy import decide
def frame_with(color=None):
f = np.full((480, 640, 3), 60, np.uint8)
if color:
cv2.rectangle(f, (200, 150), (440, 330), color, -1)
return f
assert decide(frame_with((255, 255, 255)), {"battery": 12.0}) == "forward"
assert decide(frame_with((0, 0, 255)), {"battery": 12.0}) == "stop"
assert decide(frame_with(), {"battery": 12.0}) is None
assert decide(frame_with((255, 255, 255)), {"battery": 10.5}) == "stop"
```
Пороги цвета в HSV зависят от освещения полигона и камеры — откалибруйте их по записанным кадрам.
## Вариант с YOLO
Вместо цветовых порогов можно использовать детектор. Обучите YOLO на классах `white_sign` и `red_sign` (или используйте результаты `YoloModule` из конвейера — порт `yolo.detect`):
```python
from ultralytics import YOLO
model = YOLO("signs.pt") # веса, обученные на знаках полигона
CONF = 0.5
def see_yolo(frame):
result = model(frame, verbose=False)[0]
names = {result.names[int(b.cls)] for b in result.boxes if float(b.conf) >= CONF}
return {"white": "white_sign" in names, "red": "red_sign" in names}
```
## Подключение модели
### Вариант 1. Модель на борту робота
Самый простой способ запустить демо — выполнить модель прямо в основном цикле робота. Решение модели применяется без сетевой задержки, а в телеметрию добавляется, что «видит» модель — оператор увидит это в интерфейсе.
```python
import cv2
from artex_robot import Robot
from policy import decide, see
robot = Robot({"type": "Robot", "name": "demo-01", "telem_can": True, "video_can": True})
robot.log.set_level("skip_TODO")
cam = cv2.VideoCapture(0)
robot["auto"] = False # автопилот включается командой auto_run
robot["battery"] = 12.0
@robot.com_handler
def on_command(type_command, command, author=None):
if command == "auto_run":
robot["auto"] = True
elif command == "auto_stop":
robot["auto"] = False
apply("stop")
else:
robot["auto"] = False # ручная команда оператора отключает автопилот
apply(command)
@robot.telemetry("battery")
def battery():
return robot["battery"] # здесь — чтение АЦП
@robot.telemetry("ai")
def ai_state(decision, seen):
return {"auto": robot["auto"], "decision": decision, **seen}
@robot.video("rgb")
def send_frame(frame):
return frame
@robot.mainloop
def loop(ctx):
battery()
ok, frame = cam.read()
if not ok:
return
send_frame(frame)
decision = decide(frame, {"battery": ctx["battery"]})
ai_state(decision, see(frame))
if ctx["auto"] and decision and decision != ctx.get("last_decision"):
apply(decision)
ctx["last_decision"] = decision
def apply(command):
robot.log("INFO", f"Выполняю {command}")
# здесь — управление моторами (см. «ПО для робота» → «Примеры роботов»)
robot.init_connector()
robot.start()
```
Команды `auto_run` / `auto_stop` вводятся в поле команд на странице управления роботом в веб-интерфейсе.
### Вариант 2. Модель в вычислительной среде платформы
Модель упаковывается в Docker-образ и запускается в вычислительной среде (AI Runtime). Платформа подаёт на вход модели актуальный кадр и вектор телеметрии выбранного робота и передаёт её команды роботу через ХАБ. Рекомендуемая структура модели — класс с явными методами входа и выхода, независимый от транспорта:
```python
class DemoModel:
name = "demo-rules"
version = "1.0"
def __init__(self):
self.last = None
def step(self, frame, telemetry):
"""Вызывается платформой на каждое обновление данных. Возвращает команду или None."""
cmd = decide(frame, telemetry)
if cmd == self.last:
return None # не повторять ту же команду
self.last = cmd
return cmd
```
```dockerfile
FROM python:3.11-slim
RUN pip install --no-cache-dir opencv-python-headless numpy
WORKDIR /model
COPY policy.py model.py ./
CMD ["python", "model.py"]
```
Программный интерфейс подключения внешних моделей к ХАБу (методы get / push общей памяти, WebSocket/WebRTC-каналы) формируется на этапе прототипа «Альфа». Реализуйте логику модели как независимый класс, как в примере выше, — тогда перенос на итоговый транспорт сведётся к небольшому адаптеру.
### Вариант 3. Модуль в конвейере
Для типовых задач (детекция YOLO) модель подключается как модуль в визуальном редакторе без программирования — см. [Конвейеры модулей](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/konveiery-modulei).
## Чек-лист перед выпуском модели на полигон
- [ ] Модель проверена на записанных данных полигона (кадры + телеметрия).
- [ ] Время решения укладывается в бюджет (замерьте на целевом оборудовании).
- [ ] При отсутствии кадра или телеметрии модель возвращает безопасное решение (`None` или `stop`).
- [ ] Команды модели соответствуют словарю команд робота.
- [ ] Проверено, что вмешательство оператора перекрывает модель.
- [ ] Логирование входов и решений включено.
# Конвейеры модулей
Логика обработки данных на сервере собирается в визуальном редакторе модулей: модули перетаскиваются на рабочее поле, их порты соединяются линиями. Описание самих модулей и их портов — на странице [Веб-интерфейс управления роботами](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/veb-interfeis-upravleniia-robotami); здесь — готовые схемы соединения для типовых задач.
## Базовые правила
- Данные идут от **выхода** одного модуля ко **входу** другого; соединяются порты одного типа (`robot.video` → `robot.video`).
- Один выход можно соединить с несколькими входами — например, видео одновременно идёт в интерфейс и в YOLO.
- Изменения конвейера применяются без перезапуска сервера (hot reload).
- Для отладки подключите **ConsoleLogModule** к интересующему порту — все данные будут выведены в консоль сервера.
## Схема 1. Ручное управление (минимальная)
Оператор видит видео и телеметрию робота и управляет им.
```
┌───────────────┐ robot.video ┌────────────────┐
│ RobotWSModule │ ───────────────▶ │ ClientIOModule │
│ │ robot.telemetry │ (Web UI) │
│ │ ───────────────▶ │ │
│ │ robot.connected │ │
│ │ ───────────────▶ │ │
│ │ robot.disconnected │
│ │ ───────────────▶ │ │
│ │ ◀─────────────── │ │
└───────────────┘ robot.command └────────────────┘
```
## Схема 2. Детекция объектов поверх видео
Оператор управляет вручную, а YOLO подсвечивает найденные объекты.
```
robot.video ┌────────────┐ yolo.detect ┌────────────────┐
┌───────────────┐ ─────────────▶ │ YoloModule │ ─────────────▶ │ │
│ RobotWSModule │ └────────────┘ │ ClientIOModule │
│ │ robot.video, robot.telemetry, connected ... │ │
│ │ ────────────────────────────────────────────▶│ │
└───────────────┘ ◀──────────────────────────────────────────── └────────────────┘
robot.command
```
## Схема 3. Автономное управление по видео
Конвейер полного автономного контура: захват → детекция → трекинг → решение → команда, с логированием.
```
Захват видео ─▶ Детекция (YOLO) ─▶ Трекинг объектов ─▶ Принятие решения ─▶ Команда устройству
(RobotWSModule) (YoloModule) │ (robot.command)
└──▶ Логирование (S3 + DB)
```
Запуск и остановка автоматического управления — командами `auto_run` / `auto_stop` из поля ввода команд на странице робота. Оператор в любой момент может нажать «Стоп».
## Схема 4. Запись датасета
Для сбора данных к источнику видео и телеметрии подключается модуль записи (VideoRecordModule). Запись включается командой `video_start_record` и останавливается командой `video_stop_record`.
```
┌───────────────┐ robot.video ┌────────────────────┐
│ RobotWSModule │ ───────────▶ │ VideoRecordModule │ ──▶ файл / S3
│ │ └────────────────────┘
│ │ robot.video, robot.telemetry ──────▶ ClientIOModule
└───────────────┘
```
## Отладка конвейера
| Проблема | Проверка |
|---|---|
| В интерфейсе нет видео | Соединён ли `robot.video` источника с ClientIOModule? Подключите ConsoleLogModule к `robot.video` |
| YOLO не выдаёт результатов | Идёт ли видео на вход YoloModule; есть ли объекты известных модели классов |
| Команды не доходят до робота | Соединён ли `robot.command` ClientIOModule с RobotWSModule; получил ли робот `Ready` |
| Высокая задержка | Не подключено ли слишком много тяжёлых модулей к одному потоку; загрузка GPU в мониторинге |
# Данные и обучение
Сбор датасетов, Imitation Learning, RL, полигоны
# Сбор данных и обучение моделей
Каждая сессия ручного управления на платформе — это готовые обучающие данные: платформа синхронно записывает, **что видел робот** (видео), **в каком он был состоянии** (телеметрия) и **что сделал оператор** (команды). На этих данных обучается следующая версия модели.
## Цикл улучшения модели
```
1. Оператор управляет вручную ──▶ 2. Запись: кадр + телеметрия + команда ──▶ 3. Датасет в S3
▲ │
│ ▼
6. Оператор подстраховывает, ◀── 5. Модель выходит на полигон ◀── 4. Обучение (Imitation Learning,
исправления снова пишутся в режиме Assist / автономии затем дообучение RL)
в датасет
```
Особенно ценны **вмешательства оператора** в работу модели: момент, когда человек перехватил управление, показывает, где модель ошибается. Такие фрагменты стоит брать в датасет с повышенным весом (подход DAgger).
## Состав записи
| Поле | Источник | Пример |
|---|---|---|
| `t` | Время записи | `1790155251.120` |
| `robot` | Идентификатор робота | `tank-01` |
| `frame` | Ссылка на кадр в S3 | `s3://artex-video/tank-01/s42/rgb/1790155251120.jpg` |
| `telemetry` | Актуальный вектор телеметрии | `{"battery": 11.8, "speed": 0.4}` |
| `command` | Последняя команда | `forward` |
| `author` | Автор команды | `operator-7` или `model:demo-rules@1.0` |
## Подготовка датасета
1. **Синхронизация.** Каждому кадру сопоставьте последнюю команду, отданную до момента кадра (с учётом задержки — обычно сдвиг на 100–200 мс вперёд даёт лучшие результаты).
2. **Фильтрация.** Удалите участки, где робот стоял без команд, и участки с потерей связи.
3. **Балансировка.** Команды `forward` обычно преобладают — уравновесьте классы (прореживание или веса).
4. **Разбиение.** Делите на обучающую и проверочную выборки **по сессиям**, а не по кадрам, иначе соседние почти одинаковые кадры попадут в обе выборки.
```python
import pandas as pd
log = pd.read_parquet("session_42.parquet") # t, frame, telemetry, command, author
log = log.sort_values("t")
log["command"] = log["command"].ffill() # команда действует до следующей
log = log[log["command"].notna()]
log = log[~((log["command"] == "stop") & (log["command"].shift() == "stop"))] # длинные стоянки
print(log["command"].value_counts())
```
## Imitation Learning (Behavior Cloning)
Модель учится предсказывать команду оператора по кадру (и телеметрии). Минимальный пример на PyTorch:
```python
import torch, torch.nn as nn
from torchvision import models
COMMANDS = ["forward", "back", "left", "right", "stop"]
class Policy(nn.Module):
def __init__(self):
super().__init__()
self.backbone = models.mobilenet_v3_small(weights="DEFAULT")
self.backbone.classifier[-1] = nn.Linear(1024, len(COMMANDS))
def forward(self, x): # x: [B, 3, 224, 224]
return self.backbone(x)
policy = Policy()
opt = torch.optim.AdamW(policy.parameters(), lr=3e-4)
loss_fn = nn.CrossEntropyLoss()
for images, labels in train_loader: # DataLoader по подготовленному датасету
opt.zero_grad()
loss = loss_fn(policy(images), labels)
loss.backward()
opt.step()
```
Обученная модель подключается к роботу так же, как демо-модель на странице [Разработка модели ИИ для платформы](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/razrabotka-modeli-ii-dlia-platformy): метод `step()` возвращает `COMMANDS[argmax]`.
## Обучение с подкреплением (RL)
Behavior Cloning ограничен качеством операторов. Чтобы модель превзошла человека, её дообучают методами RL — как правило, на [виртуальном полигоне](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/fiziceskii-i-virtualnyi-poligony), где можно проводить тысячи эпизодов без риска для техники:
- **Наблюдение** — кадр (или признаки из YOLO) + телеметрия;
- **Действие** — команда из словаря;
- **Награда** — задаётся задачей: продвижение по трассе, выполнение задания, победа в поединке; штрафы за столкновения и выезд за границы;
- **Инициализация** — весами модели, обученной Imitation Learning, что сильно ускоряет обучение.
## Версионирование моделей
Храните каждую версию модели в S3 вместе с описанием: на каких сессиях обучена, метрики на проверочной выборке, результаты на полигоне (в том числе ELO в соревнованиях). Автор команд модели должен содержать имя и версию (`model:@`) — так в записях видно, какая версия что делала.
# Физический и виртуальный полигоны
Платформа ARTEX объединяет два мира: физический полигон с реальными устройствами и виртуальный полигон с симуляцией. Оба подключаются к платформе одинаково, поэтому модели и интерфейс работают с ними без изменений.
## Сравнение
| | Физический полигон | Виртуальный полигон |
|---|---|---|
| Устройства | RC-танки, машинки, дроны на реальной трассе | Модели роботов в симуляторе (Unity / Gazebo) |
| Видео | FPV-камера на каждом устройстве | Рендер камеры симулятора |
| Телеметрия | Скорость, GPS, батарея, датчики | Те же поля, вычисленные симулятором |
| Подключение | SDK `artex-robot` | SDK `artex-robot` — тот же протокол |
| Для чего | Соревнования, итоговая проверка, сбор реальных данных | Прототипирование ИИ, тысячи итераций RL без риска для оборудования |
## Подключение симулятора к платформе
Каждый робот в симуляции — отдельный клиент SDK. Мост между симулятором и SDK:
1. Получает из симулятора кадр виртуальной камеры и состояние робота.
2. Передаёт их через `@robot.video` и `@robot.telemetry`.
3. Команды из `@robot.com_handler` передаёт в симулятор как управляющие воздействия.
Простейший пример самодостаточного виртуального робота — на странице [Примеры роботов](https://docs.mephi-ai.ru/books/po-dlia-robota/page/primery-robotov) (пример 3). Для Gazebo мост удобно реализовать как узел ROS2, для Unity — через TCP/UDP-соединение с Python-скриптом моста.
Чтобы модель переносилась на реальное устройство без изменений, виртуальный робот должен совпадать с реальным по словарю команд, набору и единицам измерения телеметрии, разрешению и положению камеры.
## Перенос из симуляции в реальность (sim2real)
Модель, хорошо работающая в симуляции, часто хуже работает на реальном роботе из-за различий в изображении и физике. Рекомендации:
- **Рандомизация домена** — в симуляции меняйте освещение, текстуры, цвета, шум камеры, трение и задержки.
- **Реалистичные задержки** — добавьте в симулятор задержку видео и команд, как на реальной сети (100–200 мс).
- **Промежуточное представление** — обучайте политику на признаках (детекции YOLO, сегментация), а не на «сырых» пикселях: признаки меньше отличаются между симуляцией и реальностью.
- **Дообучение на реальных данных** — после переноса соберите реальные сессии с подстраховкой оператора и дообучите модель (см. [Сбор данных и обучение](https://docs.mephi-ai.ru/books/upravlenie-robotami-s-pomoshhiu-ii/page/sbor-dannyx-i-obucenie-modelei)).
- **Безопасный первый запуск** — ограничьте скорость, держите оператора наготове с кнопкой «Стоп».